分配任务给智能体
让智能体负责一条任务,并决定是否立即开始执行。
当一项工作需要由智能体持续负责时,把任务分配给它。智能体会读取任务的说明和讨论,使用自己的配置与 skill 完成工作,并把进展和结果写回原来的任务。
只需要智能体处理一条具体请求、不改变负责人时,改用评论中的 @提及。
分配并开始执行
- 打开一条任务,点击负责人。
- 选择一个智能体或小队。
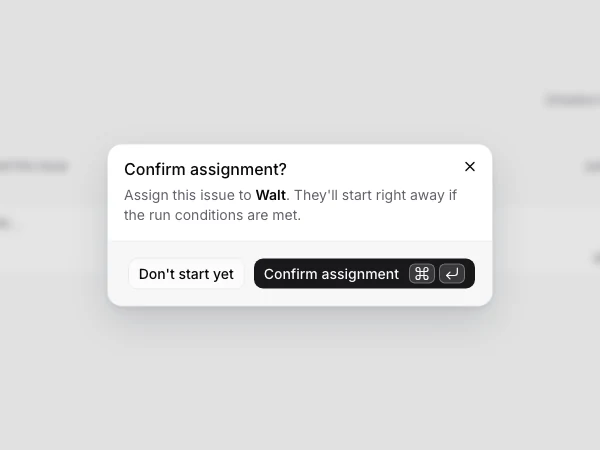
- 在确认窗口中检查即将启动的智能体,然后选择开始。
这次执行需要智能体知道的信息,都写在任务本身——它的说明、讨论,或者项目说明与智能体指令中。
分配给小队时,任务的负责人是小队,首先开始执行的是小队 leader。它会按照小队的工作方式判断是否需要交给其他成员。
分配后的执行流程
Multica 会为智能体创建一条运行。在线运行时领取运行后,会调用本机的 AI 编程工具;进度、评论和结果随后显示在任务中。
运行时暂时离线时,运行留在队列中等待;运行绑定该运行时,不会转移到其他电脑执行。
智能体在执行时可以:
- 读取任务的描述、属性和评论;
- 使用绑定的 skill、MCP 和项目上下文;
- 在本地工作目录中读取文件、运行命令和修改内容;
- 发表评论并更新任务状态。
具体能力仍受智能体配置、运行时环境和你的调用权限限制。
智能体会随工作进展更新任务状态。默认情况下,开始工作时标记为进行中,交付后标记为等待检查;项目使用工作流时,则按其中的步骤和交接说明推进。一次运行结束不等于任务完成,仅回答一个问题也不表示任务本身的工作已经交付。
项目经常需要在成员或智能体之间交接时,可以用工作流安排每一步。只是经常发送同一类请求、希望保留原负责人时,可以保存成快捷操作。
只分配,暂时不启动
确认窗口中的暂不开始会保存负责人,但不创建这一次运行。适合先明确归属,等背景或依赖准备好以后再开始。
backlog 也不会因为分配智能体而启动执行。把任务移出 backlog,或者在评论中继续向负责人提出要求后,才会产生后续执行。
如果任务已经有智能体或小队负责人,把它移出 backlog 会弹出同一个确认窗:真正启动执行的正是这次状态变更,所以同样有暂不开始——只改状态,不叫醒智能体。只要目标不是 backlog 本身,也不属于 done 或 closed 分类,都会弹这个确认窗。
只有固定的 backlog 状态有这个效果。unstarted 分类下的自定义状态不会停住工作——把智能体分配到那里会立刻启动执行。已经处于 done 或 cancelled 的任务,分配或重新分配给智能体时同样会立即开始执行。
分配权限
能否分配由智能体的 Access 决定:
- 仅自己:只有智能体 owner 可以调用;
- 指定成员:owner 和名单中的成员可以调用;
- 整个工作区:所有工作区成员都可以调用。
工作区 owner 和 admin 可以管理智能体,但"看得到"不代表"可以运行"。负责人选择器会禁用你无权调用的智能体。完整规则见智能体。
更换或移除负责人
把负责人换成另一个智能体,会为新负责人启动一次新的运行;选择成员只会改变负责人,不会调用 AI 编程工具。移除负责人也不会创建运行。
通常,更换或移除负责人不会停止已经开始的运行,需要时请在执行日志中停止。工作流交接的确认窗口还可以在移动任务的同时,停止或取消上一位智能体的运行。
使用 CLI
multica issue assign MUL-42 --to "Agent name"
multica issue assign MUL-42 --to-id <agent-uuid> --no-start
multica issue status MUL-42 in_progress --no-start
multica issue assign MUL-42 --unassign
脚本中用 --to-id <uuid> 可避免同名对象匹配错误。UUID 通过 multica agent list --output json 或 multica workspace member list --output json 查看。
如果指派只用于记录负责人、不应创建新运行(例如同一智能体已在另一次运行中处理该任务),请使用 --no-start。issue update 和 issue status 同样支持这个 flag。如果只记录归属的流程同时修改负责人和状态,两条命令都要传入该 flag;抑制指派不会自动抑制后续状态变更触发的运行。